Isaac Sim上に、360° LiDARを。
シミュレータ「Lid-360sim」を開発しました。
Lid-360simは、当方で独自に開発した、NVIDIA Isaac Sim上でLivox Mid-360に近い「360° LiDAR+内蔵IMU」を再現するシミュレータです。Livox公式ドライバと同じ形式のメッセージで配信でき、LiDAR慣性オドメトリ(FAST-LIOなど)に実機なしでそのまま接続できます。ロボットの地図生成・自己位置推定を、現場に出る前に試せます。こうしたシミュレーション開発のご相談を承ります。
できること。
実機なしで、LiDAR慣性オドメトリをそのまま試せる。
360°の点群:水平360°、垂直 −7°〜+52°、測距 0.1〜40 m。毎秒約20万点、10 Hz固定(設定で変更可)。
内蔵IMU:LiDARと同じ位置・姿勢から、重力込みの加速度と角速度を配信。
Livox互換メッセージ:livox_ros_driver2/msg/CustomMsgで配信。点ごとの相対時刻つきなので、FAST-LIOのLivox入力にそのまま使えます。
時刻同期:LiDARとIMUが同じ時計でスタンプされ、LIOが時刻エラーなく動作。
ロボットに載せられる:移動ロボットの上に取り付け可能。四足歩行ロボットUnitree Go2に載せ、歩きながらFAST-LIOで地図を作る検証も行っています。
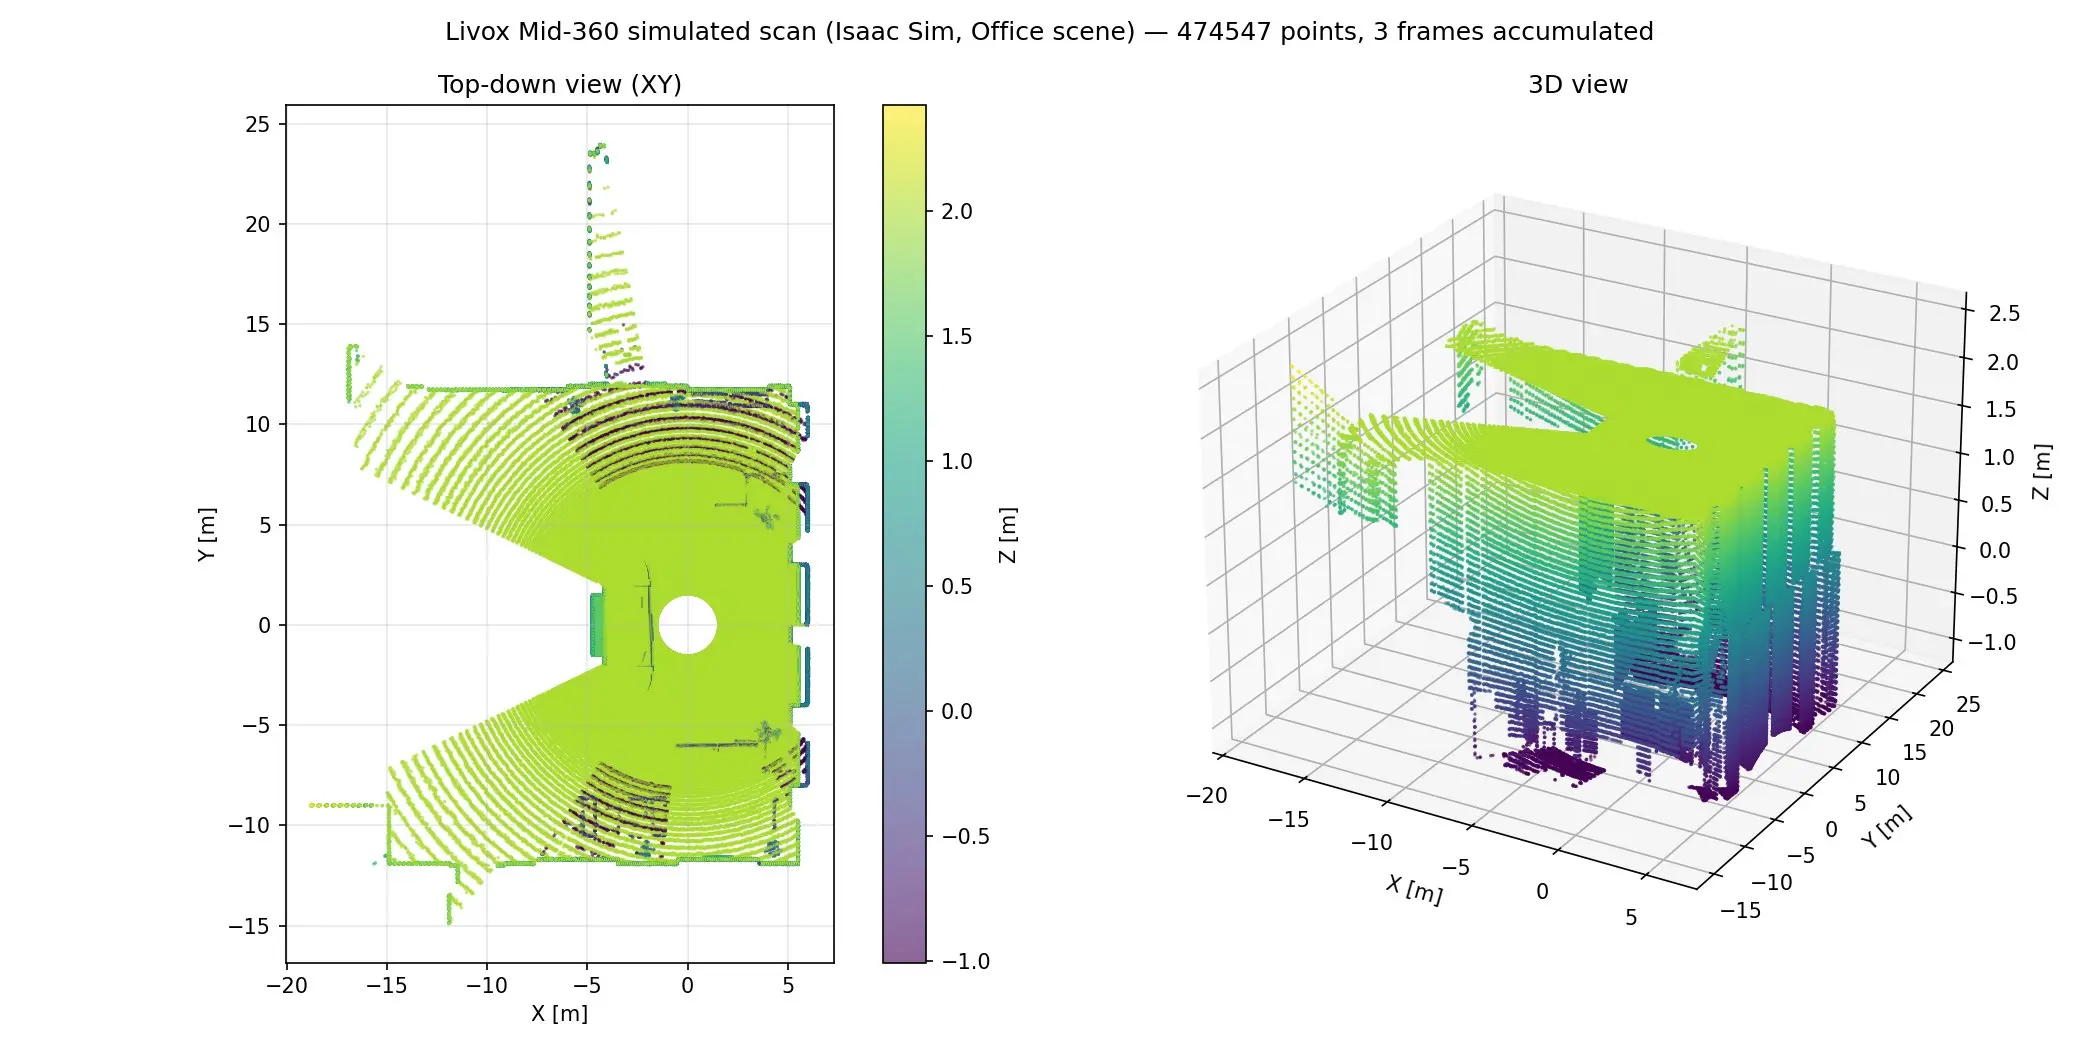
点群が届く様子。
オフィス環境(Isaac Sim)に置いたLid-360simの出力を、そのまま可視化した動画です。A:1回の走査(約0.1秒)が描かれていく様子を約60倍のスローで、B:実時間10 Hzでフレームが次々に届く様子、C:フレームを重ねて部屋の形になっていく様子。右下にはIMUの値も表示しています(静止状態で、加速度は重力の9.81 m/s²)。
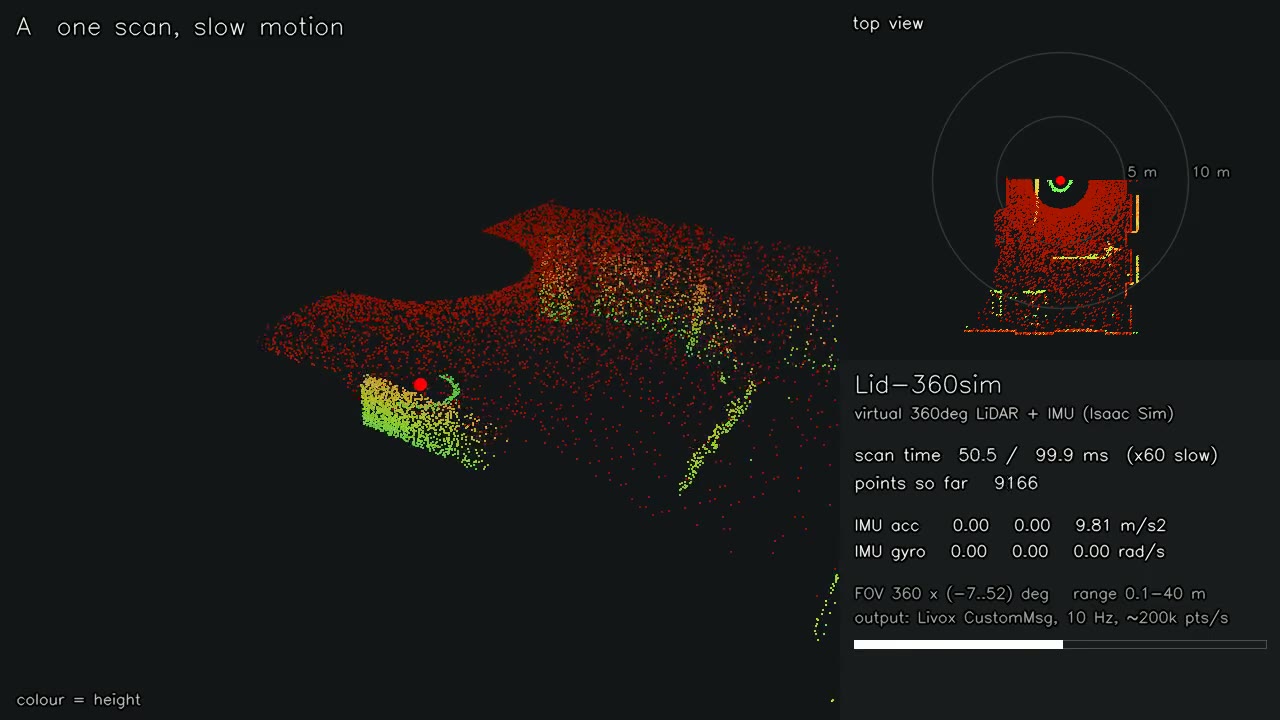
Isaac Simでシミュレートした点群を、RViz2上でリアルタイムに表示した様子です。実機のLivox Mid-360と同じトピック構成で配信しているため、可視化側のツールチェーン(RViz2含む)をそのまま流用できます。
仕様。
| 項目 | Livox Mid-360(実機・公称) | Lid-360sim |
|---|---|---|
| 水平視野 | 360° | 360° |
| 垂直視野 | −7°〜+52° | −7°〜+52° |
| 測距 | 約40 m | 0.1〜40 m |
| 点数 | 約20万点/秒 | 20万点/秒(10 Hzで約2万点/フレーム) |
| フレームレート | 10 Hz | 10 Hz固定(設定変更可) |
| 走査パターン | 非反復(花びら状) | 格子状(ロータリー方式) |
| IMU | 内蔵 | 重力込み、約50 Hz |
| 出力形式 | Livox CustomMsg | Livox CustomMsg(定義は同一) |
実機の数値は公称値です。ご利用の際は、メーカーの最新の仕様書をご確認ください。
仕組み。
Isaac SimのRTX LiDARセンサーで取得した点群データを、独自のブリッジ処理を介してLivox形式へリアルタイム変換・配信しています。IMUはシミュレーション内の物理ボディに取り付け、実機相当の加速度・角速度を配信します。
密度とノイズ特性の調整:実機LiDARに近いスキャン密度・点のばらつきが得られるよう、生成段階でチューニングしています。
非反復走査パターンの再現:Livox Mid-360特有の花びら状・非反復の走査パターンは、オーバーサンプリングした反復走査パターンを、フレームごとにランダムに間引く方式で再現しています。
非同期ブリッジ:Isaac Sim本体のシミュレーション処理とは別プロセスで変換を行うため、シミュレーションの負荷に影響されず安定したレートでメッセージを配信できます。
Livox CustomMsg形式:点ごとの時刻情報を持つ形式で出力しており、FAST-LIOなどのSLAMアルゴリズムが前提とする歪み補正にそのまま利用できます。実機用SDKなしで疑似Livoxデータストリームとして扱えます。
時系列整合性の確保:各スキャンが時刻順に整った状態で配信されるよう後処理しています。
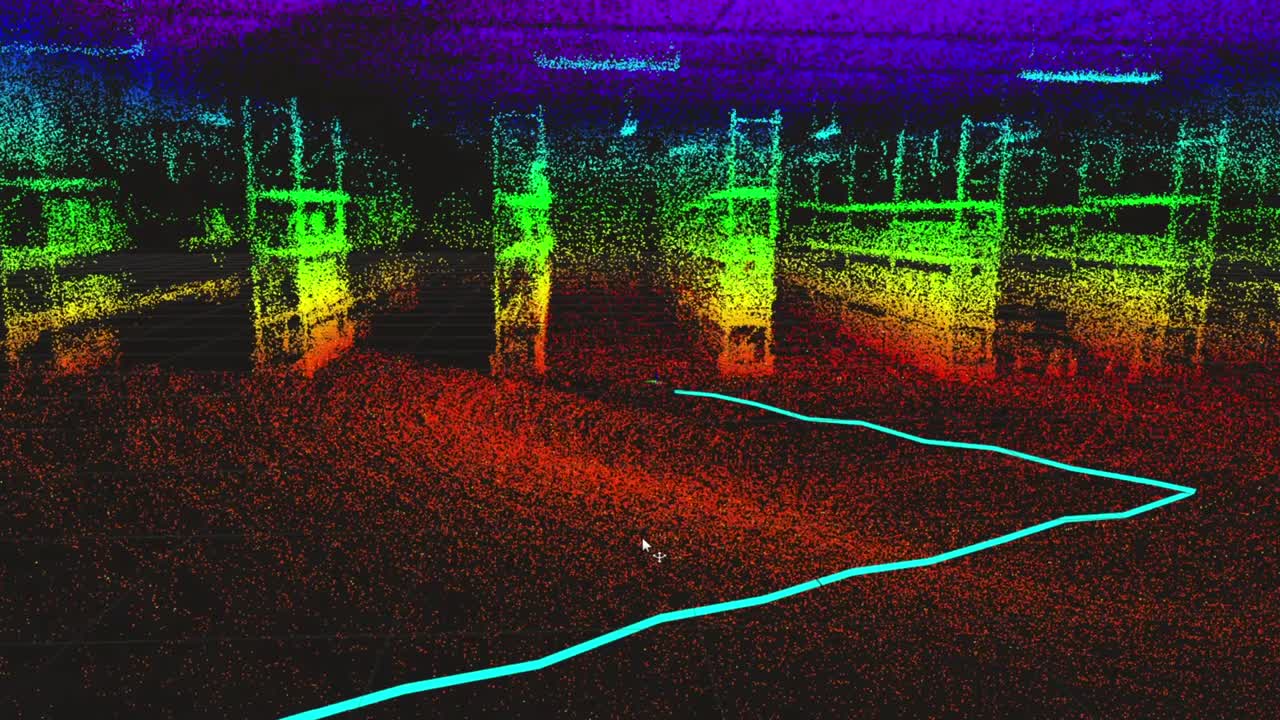
FAST-LIOで地図ができることを確認。(Isaac Simで動作)
オフィス環境にセンサーを置き、FAST-LIOを接続して、地図の保存まで通しました。壁・天井・家具が地図に出ています。

こうした開発のご相談を承ります。
Lid-360simは一般公開していませんが、この開発で得た知見をもとに、次のようなご相談をお受けしています。
センサーのシミュレーション:LiDAR・IMU・カメラなどを、Isaac Sim上で実機に近い形(点数・視野・レート・メッセージ形式・時刻同期)で再現する。
LiDAR SLAM / LIOの事前検証:FAST-LIOなどを、実機を買う前・現場に出る前にシミュレーションで試す。
ロボットのシミュレーション環境づくり:四足歩行ロボットや移動ロボットを、倉庫・工場などの環境で動かし、地図生成や走行を検証する。
検証動画・レポートの制作:本ページのような、地図が生成されていく様子を示す動画と、精度の評価。
実機に出す前に、シミュレーションで確かめませんか。
LiDAR・IMUなどセンサーのシミュレーション開発から、LIO/SLAMの事前検証まで。
導入検討・技術的なご相談——まずはお話を聞かせてください。